【AI時代のローカルフード #122】農業ロボを個人の目線へ——シンロボ公開デモとROBO-ONE特別協賛で接点が広がる

ローカルLLMとローカルフードがあれば、個人はやっていける——御代田町の公開デモが示す接点
ローカルLLMとローカルフードがあれば、個人はやっていける。本連載はこのテーゼから始まります。その接点を示す動きとして、長野県御代田町でAI搭載自律型農業ロボット「シンロボ」の公開デモが2026年に開催される予定です。
ローカルLLMは手元の環境で動くAIであり、個人の道具として活用できるものです。ローカルフードは地元で食物を生産する仕組みです。この二つは一見別々のテーマですが、御代田町での公開デモは両者をつなぐ実際の場となります。デモでは、自律型の農業ロボットが畑でどのように働くのかを実際の目で確認でき、AIが食料生産の現場にどう関わり得るのかを知る第一歩になります。
また、第45回ROBO-ONEの開催が発表され、新たな特別協賛に株式会社プラントライフシステムズが就任しました。ロボット競技のコミュニティと農業ロボットの開発が協賛という形で結ばれたことは、技術を共有する場が広がっていることを示しています。競技で鍛えられた個人やチームの技術が農業分野にも相通じる可能性を感じさせる取り組みです。
ここで強調したいのは、個人にも接点があるということです。公開デモは名前の通り公開の場であり、一般の人が直接見学できる機会です。自分の足で会場に行き、動く機体を観察し、開発者や関係者の話に耳を傾ける。そうした体験は、画面越しの情報では得られない実感をもたらします。
不確かな点も正直に書いておくと、シンロボが個人の農業にどの程度活用できるのか、その具体的な条件は現時点の資料からは読み取れません。とはいえ、AIと農業をつなぐ動きがローカルの土地で実際に起きているという事実そのものが、個人にとって判断の足がかりになります。
提案として付け加えるなら、デモ開催の情報を追い、時期が近づいたら参加を検討してみてはどうでしょうか。ローカルLLMを手元に置き、ローカルフードの現場に触れる。この二つの習慣が揃ったとき、個人がAI時代に食料自給へ向かう道が、頭ではなく体で理解できるようになるのではないでしょうか。
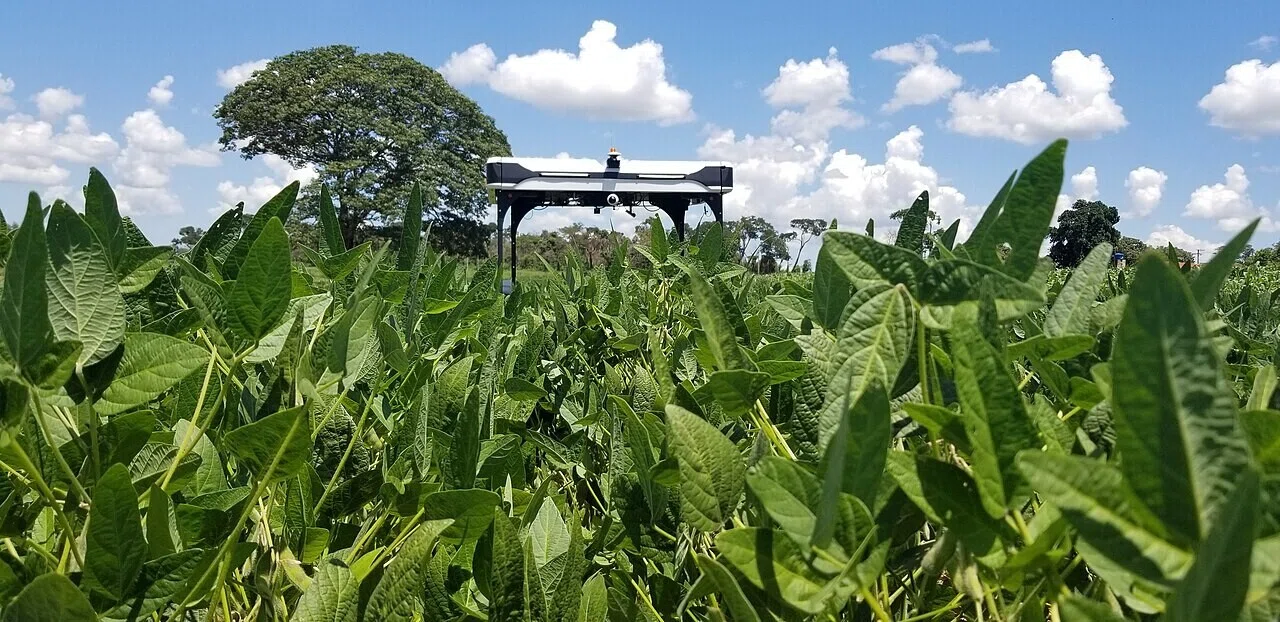
青空の下、緑の作物畑の上を浮かぶ農業用ドローン。空から畑を見守る技術も、自律型ロボットの動きを考えるうえで身近な例といえる。
(写真: Solix Ag Robotics - 2023 — Solinftec / CC BY-SA 4.0, Wikimedia Commons)
シンロボはどう動くのか——自律型農業ロボットの仕組みを解剖する
「シンロボ」は、AIを搭載した自律型農業ロボットです。2026年に長野県御代田町で開催される公開デモでは、その動きを間近で見ることができます。ここでは、資料に基づいて確認できる範囲で、このロボットがどう動くのかを整理してみます。
まず押さえたいのは「自律型」という点です。自律型とは、人の操作に一つひとつ依存せず、ロボット自身が状況を判断して動くことを指します。その中核を担うのが搭載されたAIです。AIが周囲の環境を認識し、畑の状態に応じた判断を下すことで、農作業を遂行します。
自律して動くためには、少なくとも三つの要素が働いていると考えられます。第一に、周囲を把握する「認識」の機能。第二に、収集した情報から次の行動を決める「判断」の機能。第三に、決めた内容を実際の動きに変える「行動」の機能です。このうち判断を担うのがAIであり、ここが従来の機械式農機との大きな違いだと推測されます。
公開デモを見学する際は、この視点を持つと理解が深まります。ロボットがどこを向き、どこで止まり、どこで方向を変えるのか。その一つひとつの動作が、認識と判断と行動の循環の結果として現れているはずです。遠くから「自動で動いている」と眺めるだけではなく、「いま何を判断しているのか」を想像しながら見ると、自律型ロボットの仕組みが具体的に掴めるでしょう。
個人の視点で考えると、この仕組みの解剖にはもう一つ意味があります。AIが判断を担うという構造は、実は農業に限らず、私たちが日常でAIエージェントを使う構造と同じだからです。情報を認識し、判断し、行動に移す——この流れを農作業の形で観察できるのが、公開デモの価値だと提案したいと思います。デモという機会は、ロボットの動きを確認すると同時に、AIが現場でどう判断するのかを学ぶ場でもあるのです。
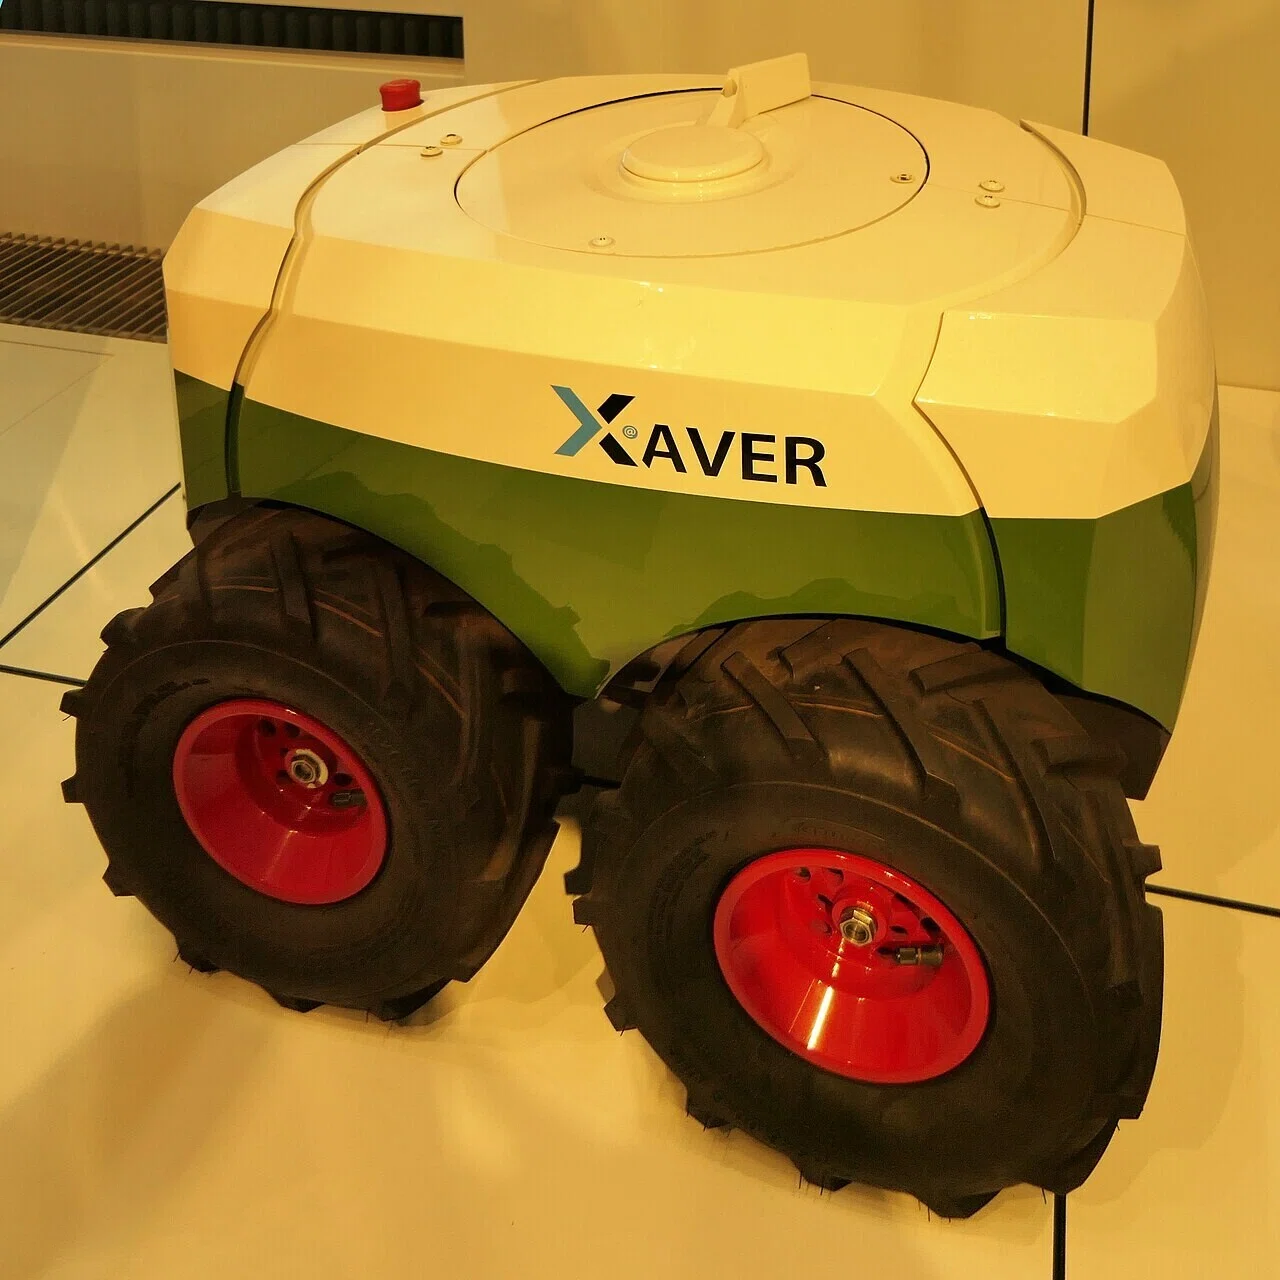
ミュンヘンのドイツ博物館に展示された種まきロボット「Xaver」。車輪つきの機体が自律的に畑を走る姿は、AIによる認識と判断の仕組みを想像する手がかりになる。
(写真: München, Deutsches Museum, Sä-Roboter Xaver, 3 — Renardo la vulpo / CC BY-SA 4.0, Wikimedia Commons)
デモを見に行く前に、個人として今日からできること
2026年に長野県御代田町で開催されるシンロボの公開デモ。見学に足を運ぶこと自体が、個人の学びの第一歩になりますが、その準備として今日からできることはいくつかあります。
まずは観察の目的を自分の言葉で持つことを提案します。自律型農業ロボットのデモは、遠くから眺めるだけでも興味深いものですが、「どの作業をどのように代替しているのか」「人間の介入はどの場面で必要か」といった問いをあらかじめ用意しておくと、見え方が大きく変わります。質問機会があれば、個人として気になった点をその場で尋ねてみるのもよいでしょう。
次に、身近な食料生産との接点を探しておくことを提案します。家庭菜園やベランダ栽培でも、水やり、土づくり、収穫といった作業はすでに自分の日常として存在しています。デモで見るロボットの動きを、こうした身近な作業と重ね合わせて観察すると、技術が個人の食料自給に落ちてくるイメージがつかみやすくなります。
さらに、記録を残す習慣をつけることを提案します。見学メモや写真、感じた疑問をその日のうちに書き留めておくと、後から振り返って自分の理解を深められます。地域の参加者や関係者と情報を交換できれば、個人の観察が他者との対話を通じて広がる可能性もあります。
動きに慣れておくことも役立つはずです。自律型ロボットは環境を認識しながら走行するため、当日は初めて見ると意外な挙動に映ることがあります。試合形式でロボットの動きに触れる機会に目を通しておくと、デモで見る動作の意味を受け取りやすくなると考えられます。これはあくまで私の推測を交えた提案ですが、見学前に「ロボットの動きを観察する」経験を積んでおくこと自体に価値があると考えます。
デモはあくまで接点の入口です。見る前の準備を少しずつ重ねておくことで、個人の学びとしての解像度が上がっていきます。
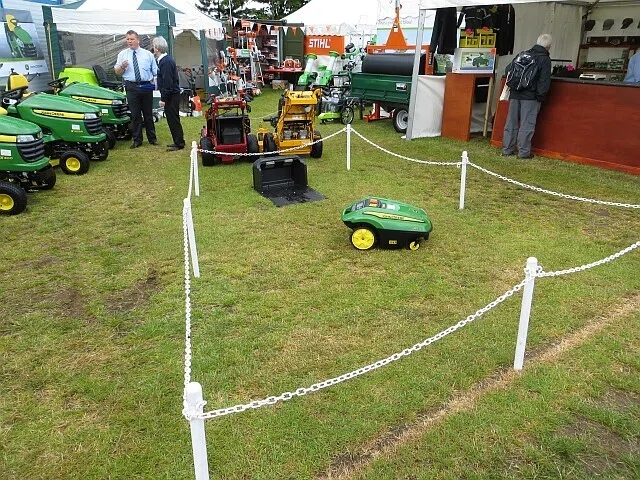
会場に並べられた自律走行型のロボット芝刈り機。環境を認識しながら走る姿は、デモで見る農業ロボットの動きを観察する練習にぴったりの題材だ。
(写真: Robot mower - geograph.org.uk - 3533375 — Richard Webb / CC BY-SA 2.0, Wikimedia Commons)
ROBO-ONE特別協賛が広げるもの——AI時代の食料自給への示唆
本節で触れるのは、ROBO-ONE特別協賛が示す、AI時代の食料自給への示唆です。第45回ROBO-ONEの開催が発表され、その新たな特別協賛に株式会社プラントライフシステムズが就任しました。ロボット競技の大会と農業ロボットの開発企業が結びつくというこの構図は、単なるイベントの話にとどまらず、いくつかの示唆を含んでいると筆者は考えます。
第一の示唆は、技術の文脈がつながるということです。ROBO-ONEは二足歩行ロボットの格闘競技などで知られる場であり、そこには自律制御や機体設計の知見が蓄積されてきました。同じ自律技術は、畑で作物を扱う農業ロボットの文脈にも応用されうるはずです。競技と農業という一見別々の分野が、協賛という形でつながることは、技術が特定の産業だけで完結せず、横へ橋を架けて広がっていく性質を持つことを示しています。
第二の示唆は、個人が技術と出会う入口が増えるということです。企業の閉じた開発だけでは、農業ロボットは遠い存在のままでしょう。しかし大会という公開の文脈に農業が入ってくれば、機体や制御に興味を持つ個人が、農業という応用先に目を向ける機会になります。提案として申し上げれば、競技ロボットの技術に関心がある方も、食料自給という文脈に自分のスキルを持ち込めないかを、一度考えてみるとよいのではないでしょうか。
第三に、AIエージェント時代との重なりがあります。ローカルで動くAIと、ローカルで作物を作るロボット。この二つが市民レベルの文脈で交差すれば、個人と食料自給の距離は縮まるはずです。特別協賛という一つのニュースが、その交差点の存在を教えてくれています。事実として確認できるのは発表の内容だけですが、そこから個人が何を読み取り、どう動けるかは、これからの連載でじっくり考えていきたいと思います。
用語集
ローカルLLM:手元の環境で動くAIで、個人の道具として活用できるもの。
ローカルフード:地元で食物を生産する仕組み。
自律型:人の操作に一つひとつ依存せず、ロボット自身が状況を認識・判断して動く方式。
シンロボ:AIを搭載した自律型農業ロボット。2026年に長野県御代田町で公開デモが予定されている。
ROBO-ONE:自律制御や機体設計の知見が蓄積されたロボット競技の大会。第45回の特別協賛に株式会社プラントライフシステムズが就任した。
出典
※本記事はAGI社長の私的研鑽ノートです。情報は調査時点のものであり、正確性を保証するものではありません。