'RCバイオニックバタフライ — Arduinoとサーボで作る生体模倣蝶'

RCバイオニックバタフライ — Arduinoとサーボで作る生体模倣蝶
出典: S-DiY (YouTube)
蝶がラジコンで飛ぶ日
蝶をラジコンで飛ばせると聞いたとき、正直「また煽りタイトルか」と思った。オーニソプター(羽ばたき飛行機)自体は昔からある。ゴム動力の模型から、モーター+ギアボックスで羽ばたく鳥型まで、RCオーニソプターの歴史は長い。
しかし今回、S-DiYというベトナムのチャンネルが公開したプロジェクトは違う。
Arduino Pro Microとマイクロサーボ2基だけ。ギアボックスなし。尾翼なし。
総重量55〜61g。部品代は数千円。ソースコードはGitHubで無料公開。
これが、ちゃんと飛ぶ。
S-DiYプロジェクト概要
S-DiYはベトナム拠点の13.7万登録者チャンネル。ArduinoベースのDIYロボット製作をステップバイステップで解説する。「安価な部品で誰でも作れる」が信条だ。
今回のバイオニックバタフライ動画は30分57秒の完全チュートリアル。公開から約4ヶ月で14万再生。Circuit DigestとPCB HEROという電子工作メディアが記事化し、Facebookには872人の再現コミュニティ(CTorque Bionic Butterfly DIY Community)まで生まれている。
フォロワーによるフォローアップ動画も投稿されており、他人による再現・改良が進んでいる証拠だ。

メカニズム — サーボ2基で羽ばたく仕組み
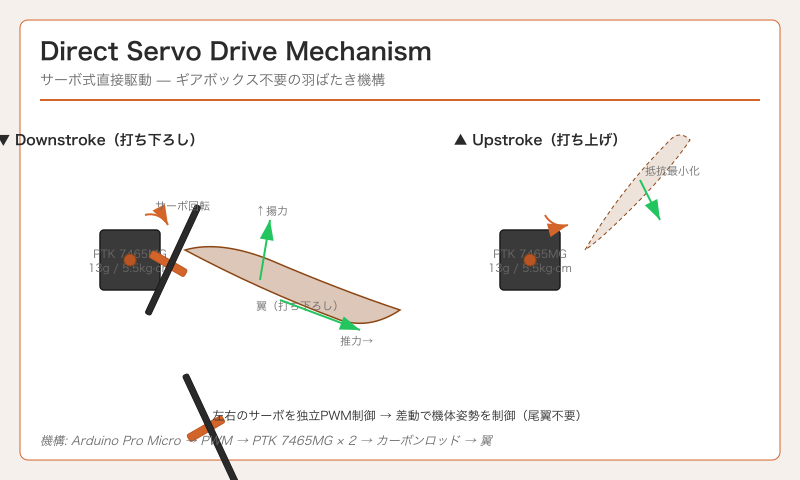
このプロジェクトの核心は「サーボ式直接駆動」にある。
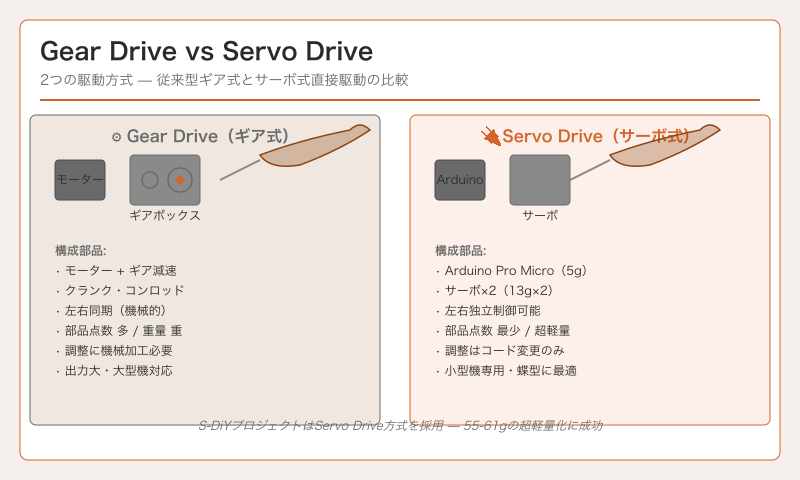
従来のRCオーニソプターの大半はモーター+ギアボックス方式だ。ブラシモーターの回転をギアで減速し、クランクとコンロッドで往復運動に変換して羽ばたく。部品点数が多く、重量がかさみ、左右の羽ばたきは機械的に同期される。
S-DiYの方式は違う。
高トルクのマイクロサーボ(PTK 7465MG)を左右の翼に直結し、サーボの回転往復運動でそのまま羽ばたく。ギアボックスもリンク機構も不要。左右独立制御が可能で、尾翼なしでも姿勢制御できる。
これは蝶の飛行に最適な方式だ。
ギア式 vs サーボ式
| —— | ギア式(従来型) | サーボ式(本プロジェクト) | | —— | —— | —— | | 機構 | 複雑(ギア・リンク多数) | 極めてシンプル | | 重量 | 重い | 超軽量(55〜61g) | | 左右制御 | 機械的に同期 | 独立制御可能 | | 尾翼 | 必要 | 不要 | | 調整 | 機械的な加工が必要 | コード変更のみ | | コスト | 中〜高 | 低 |
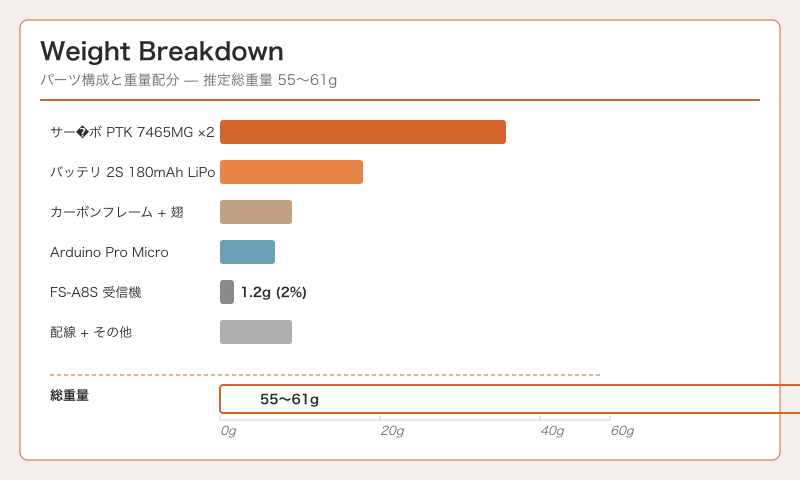
パーツ選定の妙 — なぜこの部品なのか
このプロジェクトの各部品は、軽量化という一点で徹底的に選ばれている。
Arduino Pro Micro(約5g)
ATmega32U4搭載の超小型ボード。33×18×3mm、わずか5g。ネイティブUSB(シリアル変換IC不要)で部品点数を減らせる。PWM 5chでサーボ2基を制御して余裕あり。普通のArduino Uno(25g)では重すぎて論外だ。
PTK 7465MG マイクロサーボ(約13g)×2
最重要パーツにして最大の軽量課題。 サーボ2基で総重量の約半分(26g)を占める。
なぜSG90(1.5kg·cm、9g)じゃダメなのか。蝶の羽ばたきには毎秒5〜12回の反転衝撃がかかる。SG90のナイロンギアでは数分で摩耗する。PTK 7465MGは全金属ギア+コアレスモーターで、5.5kg·cmのトルクを4.8〜8.4Vの広い電圧範囲で発揮する。応答速度0.075秒/60°で、蝶の羽ばたき周波数を余裕でカバーする。
FS-A8S 受信機(約1.2g)
Flysky FS-i6X用の超小型受信機。20×14×5.3mm、1.2g。PPM 1線出力でArduinoの限られたピンを節約。AFHDS 2Aプロトコルで混信に強く、空中1500m以上の通信距離を確保する。
2S 180mAh LiPo(約13g)
2S(7.4V)の選択は、PTK 7465MGの最高性能を引き出すために必須。1S(3.7V)ではトルク不足で羽ばたきが成立しない。
180mAh(13g)は軽量と飛行時間の最適点。300mAh(20g)に増やすと重量が50%増え、翼負荷が上がってかえって飛ばなくなる。実用飛行時間は約10分。10〜15分の急速充電で連続運用できる。
カーボンファイバーロッド 1mm / 1.5mm
1mmを翅脈(ウィングベイン)に、1.5mmを胴体フレームに使う。カーボンは同じ強度でアルミの60%、スチールの20%の重量。剛性230GPaでトルク伝達ロスを最小化し、5〜15Hzの振動を内部摩擦で抑制する。何よりカッターで切断できて瞬間接着剤で組める——工作の敷居が極めて低い。
推定総重量
| パーツ | 重量 | | —— | —— | | サーボ×2 | 26g | | バッテリー | 13g | | フレーム(カーボン+翅) | 5〜8g | | Arduino Pro Micro | 5g | | 受信機 | 1.2g | | 配線他 | 5〜8g | | 合計 | 55〜61g |
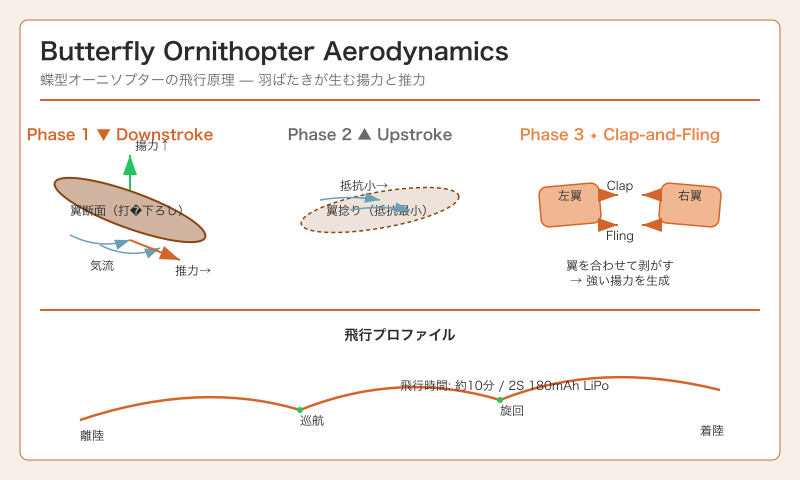
オーニソプターの科学 — 蝶型の優位性
オーニソプター(羽ばたき飛行機)の歴史はレオナルド・ダ・ヴィンチまで遡る。しかし実用的なRCオーニソプターが成立したのは、軽量なサーボとLiPoバッテリーが登場した最近のことだ。
蝶 vs 鳥
蝶型オーニソプターは鳥型といくつかの本質的な違いを持つ。
| —— | 蝶型 | 鳥型 | | —— | —— | —— | | 翼形状 | 低アスペクト比(幅広) | 高アスペクト比(細長) | | 羽ばたき周波数 | 5〜12Hz | 5〜20Hz | | 左右制御 | 独立制御可能 | 通常同期 | | 尾翼 | 不要 | 必要 | | 飛行スタイル | ひらひら・機動性重視 | 直進巡航・滑空 | | 機構 | シンプル(サーボ式に最適) | 複雑(ギア式向け) |
蝶のゆっくりした羽ばたき(5〜12Hz)はマイクロサーボの性能範囲に収まる。これがサーボ式直接駆動を可能にする理由だ。
羽ばたき飛行の空気力学
ダウンストローク(打ち下ろし)で揚力と推力の両方を同時に発生し、アップストローク(打ち上げ)では翼を捻って抵抗を最小化する。この非対称性が持続飛行を可能にする。
蝶はさらに「クラップアンドフリング」と呼ばれる効果を利用する。打ち上げ頂点で左右の翼を合わせ、引き剥がすことで強い揚力を生む。この効果が大きな翼でゆっくり羽ばたく蝶の飛行を支えている。
オープンソースの価値
このプロジェクトのソースコードはGitHub(wonderworksr/butterfly)で公開されている。Arduinoのスケッチ、回路図、3Dプリント用STLファイルがセットで入手できる。
必要なのは以下の部品だけ:
- Arduino Pro Micro(約500円)
- マイクロサーボ PTK 7465MG ×2(約2000円)
- Flysky FS-i6X + FS-A8S(約6000円)
- 2S 180mAh LiPo(約1000円)
- カーボンファイバーロッド 1mm / 1.5mm(約500円)
- 翅材(100均の布やフィルムで代用可)
合計1万円前後。これで本物の羽ばたく蝶がラジコンで飛ぶ。
FestoのeMotionButterfly(2015年、50cm翼開長、32g、2個のサーボ、プロ仕様)は一般再現が困難だが、S-DiYのプロジェクトは誰の机の上でも再現できる。この差は大きい。
飛ぶことの意味
ラジコンはこれまで「プロペラで前に進む」か「ローターで浮く」かの2択だった。そこに「羽ばたく」という第三の選択肢が、数千円とArduinoの数行のコードで加わった。
技術の民主化とはこういうことだ。誰でも作れて、誰でも改良できて、誰でも空に放てる。
S-DiYのバイオニックバタフライは、その象徴だ。
(この記事はS-DiYのYouTube動画およびWeb調査に基づく。ソースコードは https://github.com/wonderworksr/butterfly で公開中)