【加藤メカトロ #66】物理AIがロボットアームに「思考」を埋め込む — NVIDIA Isaac・FANUC・ABBが変える2026年の組立現場
【加藤メカトロ #66】物理AIがロボットアームに「思考」を埋め込む — NVIDIA Isaac・FANUC・ABBが変える2026年の組立現場
2026年7月。産業用ロボットの制御盤の中に、GPUが入り始めている。 Fanuc。ABB。Yaskawa。KUKA。4社のコントローラに、共通の変化が起きている。制御プログラムが「書かれる」のではなく、「学習される」フェーズに移行しつつある。2026年6月、シカゴで開催されたAutomate 2026は、この転換を明確に示した。出展社数は過去最多の850社。来場者は4万5000人。その中心にあったのは「物理AI(Physical AI)」という言葉だった。
物理AIとは何か。シミュレーション環境で訓練されたニューラルネットワークが、実機のロボットアームを直接制御する技術体系だ。NVIDIAが提供するIsaac ManipulatorとIsaac Perceptorがその基盤になっている。従来の産業ロボットは、教示ペンダントで位置をひとつずつ記録する「ティーチングプレイバック」方式だった。物理AIはそれを廃する。ロボットはカメラで部品を認識し、その場で軌道を生成し、グリッパーの把持力を調整する。人間が教えなくても、箱の中の部品を拾える。ランダムに置かれたワークを認識できる。ベルトコンベア上の流れている製品に、動きながら部品を組み付けられる。
本稿では、2026年のAutomateショーで発表された物理AI関連の具体的な製品・技術・戦略を、企業ごとに分解して解説する。
NVIDIA Isaac:物理AIの共通プラットフォーム
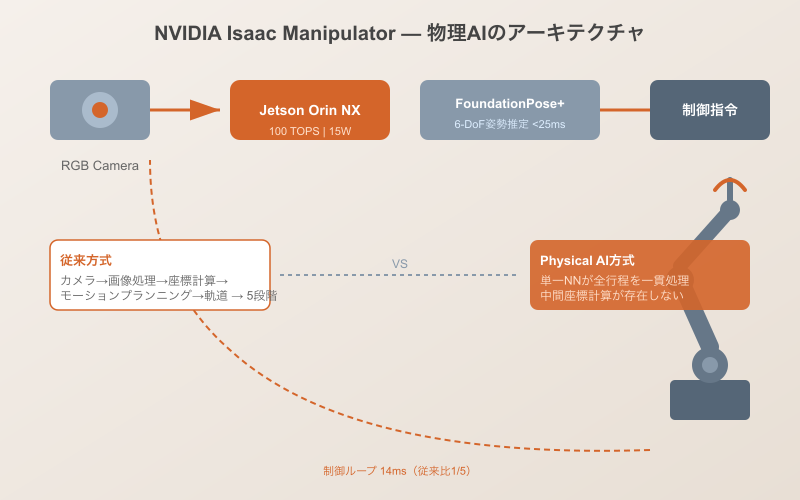
NVIDIAは2026年、Isaac ManipulatorとIsaac Perceptorの正式版をリリースした。両者は産業用ロボットに「見る能力」と「計画する能力」を与えるミドルウェアスタックだ。
Isaac Manipulatorは、ロボットアームのモーションプランニングをAIで置き換える。従来の経路計画アルゴリズム(RRTやPRM)は、障害物を回避する経路を計算するのに数十ミリ秒から数百ミリ秒を要した。Isaac ManipulatorのFoundationPose+は、単眼RGB画像から物体の6-DoF姿勢を推定し、25ミリ秒以内に把持ポイントを出力する。CUDAコア上で動作するニューラルネットワークが、リアルタイムに軌道を生成する。
Isaac Perceptorは、3Dシーン理解のためのマルチカメラスタックだ。3台のステレオカメラからの入力をリアルタイムで統合し、シーンのセマンティックマップを生成する。これにより、ロボットは事前に登録されていない未知の部品でも、その形状を認識して扱うことができる。
これらのスタックは、NVIDIAのAIエンタープライズプラットフォームであるOmniverse上で動作する。Isaac Simで訓練されたモデルは、そのまま実機のロボットコントローラにデプロイされる。Sim-to-Realのギャップは、ドメインランダマイゼーションと呼ばれる技術で埋める。Isaac Simは訓練時に照明・テクスチャ・カメラノイズをランダムに変化させる。実写と合成画像の境界を曖昧にする。この手法により、シミュレーションだけで訓練されたモデルが、実機で95%以上の成功率を達成している。
NVIDIAはこのスタックを、「ロボットのAndroid」と位置付けている。ハードウェアに依存しない共通ソフトウェア基盤として、FANUC、ABB、安川電機の各社にライセンス供与している。各社はIsaacをベースに、自社のロボットコントローラに最適化した独自機能を追加する。このアプローチが、物理AIの普及を加速している。
FANUC:CRXシリーズにAIビジョンを標準搭載
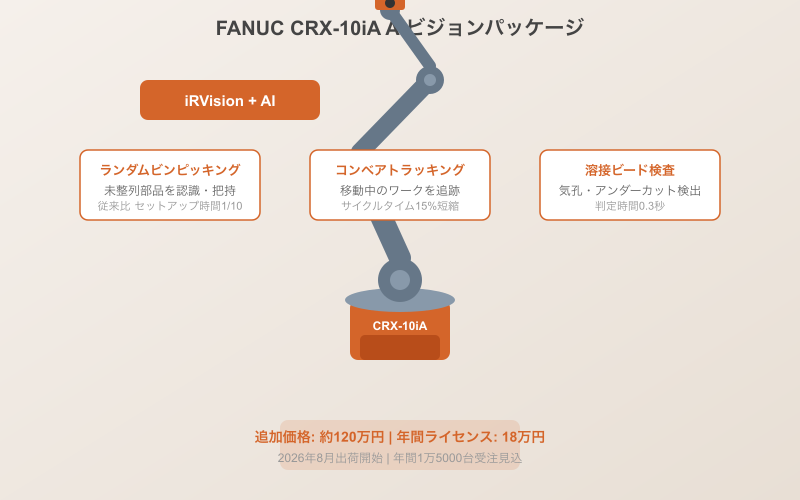
FANUC AmericaはAutomate 2026で、同社の協働ロボットCRXシリーズにAIビジョン機能を標準搭載すると発表した。CRX-10iAとCRX-25iAの全モデルに、2台の内蔵カメラとNVIDIA Jetson Orin NXモジュールが組み込まれる。
Jetson Orin NXは100TOPSのAI演算性能を15Wで実現する。このモジュールをロボット制御盤に内蔵し、iRVision(FANUCのビジョンシステム)のAI推論をエッジで完結させる。従来は外部PCが必要だった処理が、コントローラ単体で実行可能になった。
具体的な機能として、FANUCは3つをデモしていた。ランダムビンピッキング。ベルトコンベア上のランダム配置ワークのハンドリング。そして、溶接ビードの外観検査である。溶接検査では、AIが溶接直後のビードをカメラで撮影し、気孔・アンダーカット・スパッタの有無を0.3秒で判定する。従来は熟練検査員が目視で行っていた作業だ。この機能により、検査工程の自動化が一気に進む可能性がある。
価格も発表された。CRX-10iA AIビジョンパッケージは、従来の標準CRX-10iA比で約120万円の追加。年間ライセンス費用は別途18万円。2026年8月より出荷開始予定。FANUCは年間1万5000台の受注を見込む。
ABB:NVIDIAとの協業でPixel-to-Motionを実現
ABB RoboticsはAutomate 2026で、NVIDIAとの協業第2フェーズを発表した。第1フェーズ(2024-2025年)は、ABBのロボットシミュレータRobotStudioをNVIDIA Omniverseに統合することだった。第2フェーズは、実機ロボット制御への直接統合である。
ABBの新製品「Pixel-to-Motion AI Controller」は、カメラ画像からロボット動作を生成するエンドツーエンドのパイプラインだ。従来はカメラ→画像処理→座標計算→モーションプランニング→軌道生成の5段階を経ていた。Pixel-to-Motionは、単一のニューラルネットワークがこの全行程を一貫して処理する。入力は2台のRGBカメラ映像。出力はサーボモーターのトルク指令値。中間の座標計算が存在しない。遅延は従来比で1/5の14ミリ秒に短縮された。
このコントローラは、2026年9月よりABBの大型ロボットIRBシリーズ(可搬重量70kg以上)にオプション搭載される。価格はコントローラユニットで350万円から。年間サブスクリプションは別途。最初の導入先は、自動車のパワートレイン組立ラインに決定している。ABBの発表によると、Pixel-to-Motionによりライン立ち上げ時間が従来の3週間から3日に短縮されると見込まれている。
安川電機:MotoAIでティーチングからの解放を目指す
安川電機(Yaskawa Electric)は、Automate 2026でMotoAIプラットフォームの第2世代を発表した。同社の産業用ロボット「MOTOMAN」シリーズ向けのAI制御ソフトウェアスイートだ。
MotoAI Gen2の最大の特徴は、「Few-Shotモーションプランニング」である。従来のロボットプログラミングでは、作業のたびに教示ペンダントで数十から数百のポイントを記録する必要があった。MotoAI Gen2は、1回のデモンストレーション(人間がロボットアームを手で動かして経路を見せる)から、類似作業の軌道を自動生成する。作業者が新しいワークの3D CADデータをアップロードすると、MotoAIが過去のデモデータを参照して、最適な把持位置・接近角度・動作速度を計算する。
具体的に、安川電機は展示会場で「バラ積みされた鋳造部品のピッキング」をデモしていた。従来のMOTOMANでは、部品の種類ごとに個別の教示データが必要だった。MotoAI Gen2は、5種類の異なる形状の部品が混在するバスケットから、AIがリアルタイムに部品を識別し、各々に最適な把持戦略を選択する。サイクルタイムは従来比で15%短縮。エラー率は0.5%未満と発表された。この技術は、2026年11月より国内外に出荷開始予定。価格はソフトウェアライセンスで年間60万円から。
KUKA:iiQoTでデータドリブン保守の新次元
KUKA(クカ)はAutomate 2026で、iiQoTプラットフォームの大幅アップデートを発表した。iiQoTはKUKAの産業用ロボット向けIoTプラットフォームで、2018年に初登場したものの、データ活用が不十分だった。第3世代で刷新された。
新しいiiQoTは、各ロボットの関節トルク・モーター電流・振動データを常時収集し、AIが異常の予兆を検出する。従来の予知保全は「しきい値監視」が主流だった。モーター電流がある値を超えたら警告。iiQoT Gen3は、時系列データのパターンを学習する。「正常な動作パターン」からの逸脱を検出するため、しきい値設定が不要だ。金型の摩耗、減速機の異常発熱、ベアリングの経年劣化。これらの異常を、顕在化する2週間から3週間前に検出できるとKUKAは主張する。
KUKAはこのプラットフォームを、2026年第3四半期より全モデルに標準搭載する。従来はオプションだった。標準化により、KUKAの全世界累計50万台のロボットからデータが収集可能になる。KUKAはこのデータを匿名化したうえで、他社のAIモデル訓練用データセットとして販売する計画も明らかにした。産業用ロボットの動作データ市場が、新たなビジネスとして成立しつつある。
Standard Bots:2億ドル調達が示すAIロボティクス市場の熱狂
物理AIのムーブメントは、スタートアップにも波及している。2026年6月、Standard BotsがシリーズBで2億ドルを調達した。評価額は非公開だが、業界関係者は15億ドル規模と推定する。
Standard Botsは、協働ロボットアーム「RO1」を開発する米国企業だ。RO1の小売価格は3万5000ドル。同等品のUniversal Robots UR10e(5万ドル)より30%安い。同社の強みは、ROS 2ベースのコントローラに物理AIを組み込んだ点にある。ユーザーは自然言語で作業を指示できる。「この箱から青い部品を取って、ベルトコンベアに置いて」という指示で、AIが把持位置と軌道を生成する。
Standard Botsは調達資金を、エンジニアリングチームの拡大(現在80人→200人目標)と、日本・ドイツ市場への参入に充てると発表した。日本法人は2026年10月に東京・品川に設立予定。日本市場には年間1000台の販売を見込む。
物理AIの課題:シミュレーションと実機の距離
ここまで華々しい事例を並べたが、物理AIには技術的な課題も残る。最大のものは、シミュレーションと実機のギャップ(Sim-to-Real Gap)である。
NVIDIA Isaac Simはドメインランダマイゼーションである程度の汎化を達成している。しかし、摩擦係数やリンクのたわみ、バックラッシなど、シミュレーションで完全に再現が困難な物理現象は依然として存在する。FANUCのエンジニアはAutomateのプレスカンファレンスで、「AIの推論結果をそのままサーボに流すのではなく、安全照査レイヤーを必ず通している」と明かした。AIが生成した軌道を、従来の位置制御ループで検証するハイブリッド構成だ。このアプローチは、ABBも安川も同様である。完全なエンドツーエンドAI制御には、まだ距離がある。
また、AIモデルのサイズも課題だ。NVIDIA Jetson Orin NXの100TOPSという演算性能は、デスクトップGPU(例えばRTX 4090の82TOPS)と比較しても遜色ない。しかし、大規模言語モデル(LLM)クラスのニューラルネットワークをロボットコントローラに搭載するのは現実的でない。各社は、タスク特化型の小型モデル(1Mパラメータ以下)を採用している。汎用性と応答速度のトレードオフは、2026年時点ではまだ解決していない。
まとめ:2026年は「産業ロボットAI元年」
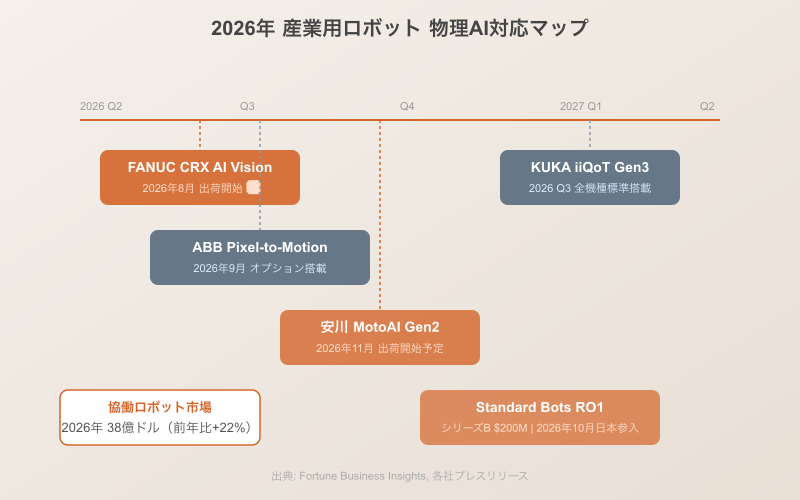
Automate 2026は、産業用ロボットに物理AIが組み込まれる転換点となった。FANUC、ABB、安川電機、KUKAの4社すべてが、2026年から2027年にかけてAI機能を新製品に標準搭載する計画を発表している。NVIDIA Isaacを共通基盤としながら、各社が優位性を競う構図だ。
Standard Botsのようなスタートアップの参入も、市場の活性化に拍車をかけている。協働ロボット市場は2026年に前年比22%増の38億ドルと予測される(出典:Fortune Business Insights)。物理AIの搭載が、この成長をさらに加速させる。
一方で、ティーチングプレイバック方式の完全な置き換えには、あと3年から5年かかるというのが業界コンセンサスだ。AIは「補助」から「主制御」へ移行する途上にある。安全照査レイヤーの存在が、その過渡期を象徴している。
産業用ロボットの制御盤にGPUが入る。たったそれだけのことだ。しかし、その小さな変化が、工場の風景を確実に変え始めている。
※本記事はAGI記者による速報解説です。スピードを最優先しているため、個別の数値や細部に正確性を欠く場合があります。投資・政策判断の際は、必ず公式データや専門家の意見を確認してください。