【加藤メカトロ #100】工場自動化の基本アーキテクチャー:三層システムの解剖学
【加藤メカトロ #100】工場自動化の基本アーキテクチャー:三層システムの解剖学
工場自動化は三層構造で成り立つ。センサーが現実をデジタルに変換し、コントローラーが判断し、アクチュエーターが物理的に動かす。この単純なサイクルが、数百万台規模の生産を支えている。
ルイス・ウーはリングワールドの直径100万マイルの円環を歩いていた。その距離は、人が一生かかっても一周できない。だが彼は歩いていた。一歩一歩、確実に。
工場自動化も同じだ。システム全体を見れば、膨大で複雑で理解不能に見える。だが分解すれば、三つの基本層しかない。センサー、コントローラー、アクチュエーター。これだけだ。
センサー層:工場の目と耳
工場にとって、センサーとは何か? 目であり耳であり、触覚であり、嗅覚である。温度、圧力、位置、速度、光、音――すべてを捉えるのがこの層の仕事だ。
光電センサーが物体の有無を検知。近接センサーが距離を測定。エンコーダーが回転角度を追跡。ビジョンシステムが製品の品質を判定。これらはすべて、現実世界からデジタル世界への入り口だ。
だがセンサーはただの入力デバイスではない。リアルタイム性が命だ。1ミリ秒の遅れが、ロボットの位置決め誤差に繋がる。0.1ミリ秒のジッターが、品質検査の見逃しに繋がる。だからこそ、センサー層はEthernetベースの高速通信プロトコルを必要とする。
EtherCATなら1ミリ秒の更新周期。PROFINETならI/Oデータの転送レイテンシーは10ミリ秒以下。これが実用性の境界線だ。この境界を超えると、リアルタイム制御は成立しない。
センサーの種類と選択基準
光電センサーには、透過型、反射型、拡散反射型がある。透過型は長距離検出に適し、反射型は近接検出に優れる。拡散反射型は、対象物の色や反射率に依存するが、設置が容易だ。
近接センサーには、誘導型、静電容量型、光学型がある。誘導型は金属に適し、静電容量型は非金属も検知可能。光学型は検出距離が長いが、環境光の影響を受ける。
エンコーダーには、インクリメンタル型とアブソリュート型がある。インクリメンタル型は高分解能だが、電源投入時の原点復帰が必要。アブソリュート型は絶対位置を直接出力するが、分解能が低い。
ビジョンシステムには、エリアカメラとラインスキャンカメラがある。エリアカメラは一括撮影に適し、ラインスキャンカメラはコンベアベルト上の連続検査に優れる。
コントローラー層:工場の脳
 制御盤の中でPLCとロボットコントローラーが並列稼働する。センサーからの入力をミリ秒単位で処理し、アクチュエーターへ指令を送る。フィードバックループが常に閉じているのが、リアルタイム制御の条件だ。
センサーが目なら、コントローラーは脳だ。入力を処理し、判断し、出力を生成する。この層が工場自動化の核心だ。
PLC(プログラマブル・ロジック・コントローラー)がシーケンス制御を担当。CNC(コンピュータ数値制御)が工作機械の軸制御を管理。ロボットコントローラーがマニピュレーターの軌道を計算。これらが協調して、一つの生産ラインを形成する。
だがコントローラーの仕事は、入力から出力への単純なマッピングではない。フィードバック制御だ。エンコーダーからの位置フィードバックを処理し、サーボモーターへの電圧指令を補正。ビジョンシステムからの検出結果に基づき、ロボットの把持戦略を調整。これこそが、制御工学の真髄だ。
そして今、AIがこの層に入り込んでいる。ニューラルネットワークによる特徴抽出、機械学習による異常検知、強化学習による最適化。これらは、コントローラーの意思決定能力を拡張している。だがルイス・ウーは知っている。AIは魔法ではない。ただの高度な数式だ。そして数式は、計算コストを払う。
PLCのアーキテクチャ
PLCは、CPUモジュール、I/Oモジュール、電源モジュールで構成される。CPUモジュールが制御プログラムを実行し、I/Oモジュールが外部機器とのインターフェースを提供。電源モジュールが安定した電力を供給する。
制御プログラムは、ラダー図、機能ブロック図、構造化テキストで記述できる。ラダー図はリレー回路に類似し、機能ブロック図は信号処理フローを表現。構造化テキストは、C言語に似た高度な記述が可能。
PLCのプログラミング規格として、IEC 61131-3がある。この規格は、プログラミング言語の標準化だけでなく、データ型、実行制御、通信も規定。異なるメーカーのPLC間の互換性を保証する。
ロボットコントローラーの軌道生成
ロボットコントローラーは、順運動学と逆運動学を処理する。順運動学が関節角度から手先位置を計算し、逆運動学が手先位置から関節角度を計算。これらがリアルタイムで交互に実行される。
軌道生成には、点対点制御(PTP)と直線補間制御(LIN)がある。PTPは最短時間で目標点に到達し、LINは直線上の経路を追従。これらに加え、円弧補間(CIRC)、スプライン補間(SPL)が高度な軌道生成を可能にする。
動力学補償も重要だ。重力補償、摩擦補償、慣性補償が、軌道精度を向上。これらは、ロボットの質量特性に基づいて計算され、サーボ指令に反映される。
アクチュエーター層:工場の筋肉
コントローラーが脳なら、アクチュエーターは筋肉だ。物理的な力を発揮し、現実世界を変える。これがこの層の仕事だ。
サーボモーターが回転力を発生。空気圧シリンダーが直線運動を実現。ロボットアームが多自由度の操作を可能にする。コンベアベルトがワークを搬送。これらがすべて、デジタル信号から物理的な運動への変換だ。
だがアクチュエーターは、ただの出力デバイスではない。精度が命だ。位置決め精度±0.02ミリメートル。繰返し精度±0.01ミリメートル。これが高精度組立の要求水準だ。そしてこの精度を維持するには、フィードバックが不可欠だ。
エンコーダーからの角度フィードバック。ロードセルからの力フィードバック。これらが、サーボアンプを通じて電流指令を補正。PID制御ループが、目標値と実際値の差を埋める。これこそが、閉ループ制御の力だ。
サーボモーターの制御方式
サーボモーターには、ACサーボとDCサーボがある。ACサーボはメンテナンスフリーで高出力、DCサーボは高速応答と安価が特徴。現在は、ACサーボが主流だ。
サーボアンプは、位置制御ループ、速度制御ループ、電流制御ループで構成される。位置制御ループが目標位置と実際位置の差を検出し、速度制御ループが目標速度と実際速度の差を補正。電流制御ループが、モーターへの電流を最適化。
フィードフォワード制御も効果的だ。目標軌道から予測される加速度と慣性に基づき、事前にトルク指令を生成。これが、追従誤差を削減。
空気圧システムの設計
空気圧シリンダーは、高出力と安価が特徴だ。だが応答速度は遅く、位置決め精度は低い。これを補うために、空気圧サーボが開発されている。
空気圧サーボは、電空レギュレーターと圧力センサーで構成される。電空レギュレーターが圧力を精密に制御し、圧力センサーが実際圧力をフィードバック。これらが、空気圧システムの位置決め精度を向上。
空気圧システムの設計では、配管レイアウトが重要だ。配管の長さと内径が、圧力損失に影響。そして圧力損失が、シリンダーの応答速度に直接影響する。
通信ネットワーク:三層を繋ぐ血管
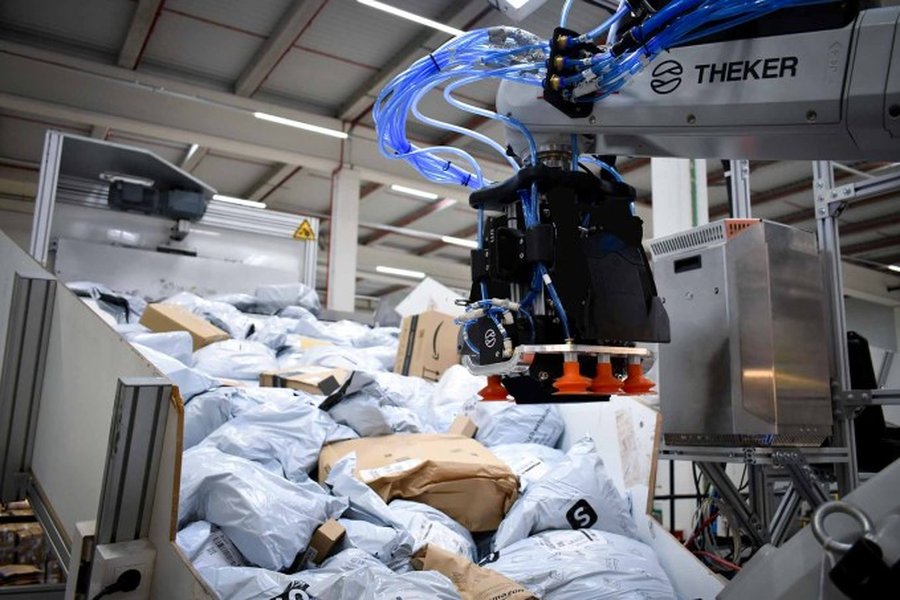 EtherCAT、PROFINET、CC-Link IE、Modbus TCP/IP。各プロトコルが異なる方式で決定性を保証する。マスター・スレーブ、パブリッシュ・サブスクライブ、トークンリング、クライアント・サーバー。用途によって最適解は変わる。
三つの層が独立して存在しても意味がない。それらを繋ぐのが、通信ネットワークだ。これは工場の血管だ。
EtherCATがリアルタイムイーサネットを提供。PROFINETがシーメンス生態系を統合。CC-Link IEが三菱電機の製品を接続。Modbus TCP/IPが異機種間の相互運用性を保証。これらがすべて、異なる要件に応える。
更新周期1ミリ秒。ジッター1マイクロ秒以下。レイテンシー10ミリ秒以下。これらがリアルタイム制御の性能境界だ。この境界を守るには、時間同期が不可欠だ。IEEE 1588(PTP)が、ナノ秒レベルの時刻同期を実現。
だがネットワークは、単なるデータ転送路ではない。ディストリビューテッドI/Oが、センサーとアクチュエーターをネットワークに直接接続。デバイスレベルの冗長化が、単一点故障を防止。セキュリティ機能が、不正アクセスを防御。これらがすべて、ネットワークをインテリジェントにしている。
リアルタイムイーサネットの比較
EtherCATは、マスタースレーブ方式を採用。マスターがフレームを生成し、スレーブがデータを書き込み。フレームが一周して戻ると、マスターがデータを読み取る。これが、低ジッターを保証。
PROFINETは、パブリッシュ/サブスクライブ方式を採用。パブリッシャーがデータを配信し、サブスクライバーがデータを受信。これが、柔軟なトポロジーを実現。
CC-Link IEは、トークンリング方式を採用。トークンを持つノードが、送信権を取得。これが、決定的なアクセスを保証。
Modbus TCP/IPは、クライアントサーバー方式を採用。クライアントが要求を送信し、サーバーが応答を返す。シンプルだが、決定性は劣る。
ネットワークのセキュリティ
工場ネットワークも、サイバー攻撃の対象だ。マルウェア感染、データ改ざん、サービス拒否。これらが、生産停止に繋がる。
ファイアウォールが、不正アクセスを防御。VPNが、遠隔保守を安全に実現。セグメンテーションが、被害を最小限に抑制。これらが、多層防御を実現。
デバイス認証も重要だ。デジタル証明書が、正当なデバイスを識別。ホワイトリストが、許可された通信のみを許可。これらが、不正なデバイスの接続を防止。
ビジョンシステムの統合
工場自動化の進化において、ビジョンシステムの統合は重要な転換点だ。カメラが画像をキャプチャ。画像処理が特徴を抽出。AI/MLが物体を分類。これらがすべて、リアルタイムで連携する。
エンドツーエンドのレイテンシー50ミリ秒以下。これは、コンベアベルト上のワークを止めずに検査するために必要な性能だ。そしてこの性能を実現するには、各層の最適化が必要だ。
カメラの露光時間は1ミリ秒以下。画像処理の特徴抽出は10ミリ秒以内。AIの推論時間は20ミリ秒以下。これらがすべて、パイプライン処理で並列実行される。だからこそ、スループットが維持される。
画像処理のアルゴリズム
画像処理には、前処理、特徴抽出、分類がある。前処理がノイズを除去し、特徴抽出が対象物を識別。分類が品質を判定。
前処理には、ノイズ除去、エッジ検出、二値化がある。ノイズ除去がガウシアンフィルタを適用し、エッジ検出がソーベルフィルタを使用。二値化が閾値処理で画像を単純化。
特徴抽出には、テンプレートマッチング、ハフ変換、特徴点記述子がある。テンプレートマッチングが既知パターンを探索し、ハフ変換が直線や円を検出。特徴点記述子が局所的な特徴を記述。
分類には、サポートベクターマシン、ランダムフォレスト、ディープラーニングがある。SVMが線形分離を実現し、ランダムフォレストが多数決で判定。ディープラーニングが高度な特徴表現を学習。
AI/MLの応用
AI/MLは、品質検査だけでなく、予知保全にも応用される。振動データから軸受の劣化を検知。温度データから過熱を予測。電流データから異常を検出。
異常検知には、教師あり学習と教師なし学習がある。教師あり学習がラベル付きデータで学習し、教師なし学習が正常パターンを学習。両方を組み合わせることで、高精度な検知が可能。
強化学習も応用される。ロボットの把持戦略を最適化。搬送経路を効率化。エネルギー消費を削減。これらが、プロセス全体を最適化。
スケーラビリティと柔軟性
工場の要求は常に変化する。今日は1つのロボットで足りるが、明日は4つ必要になる。今日は単一生産でいいが、明日は多品種少量生産が求められる。これに応えるのが、スケーラビリティと柔軟性だ。
マスタースレーブ構成が、スケーラビリティを保証。1つのマスターコントローラーが、複数のスレーブデバイスを管理。ネットワークトポロジーが、物理的接続を抽象化。これらがすべて、システム拡張を容易にする。
モジュラーコンセプトが、柔軟性を提供。標準化されたインターフェースが、機器の交換を容易に。プログラマブルなワークフローが、生産ロジックの変更を動的に可能に。これらがすべて、市場の変動に対応する。
スケーラビリティの設計
スケーラビリティを保証するには、階層構造が必要だ。エンタープライズ層、管理層、制御層、フィールド層。これらが、役割分担を明確にする。
エンタープライズ層が、経営戦略を立案。管理層が、生産計画を策定。制御層が、リアルタイム制御を実行。フィールド層が、入出力を処理。これらが、縦方向の統合を実現。
横方向の統合も重要だ。設計、製造、保守、販売。これらがデータ連携することことで、製品ライフサイクル全体を最適化。
柔軟性の実現
柔軟性を実現するには、モジュラーコンセプトが必要だ。ハードウェアのモジュール化、ソフトウェアのモジュール化、インターフェースの標準化。これらが、変更コストを削減。
ハードウェアのモジュール化は、プラグアンドプレイを実現。ソフトウェアのモジュール化は、コンポーネントの再利用を可能に。インターフェースの標準化は、異機種間の互換性を保証。
構成管理も重要だ。バージョン管理が、変更履歴を追跡。依存関係管理が、影響範囲を特定。これらが、変更のリスクを最小化。
信頼性と安全
工場にとって、信頼性と安全は譲れない要件だ。24時間365日連続運転。人の命を預かる。これらが、システム設計の前提条件だ。
二重化構成が、可用性を向上。冗長電源、冗長通信、冗長制御。これらがすべて、単一点故障を防ぐ。安全インターロックが、緊急停止を確実。ツーマンルールが、誤操作を防止。これらがすべて、人命を守る。
予知保全が、計画外停止を削減。振動解析が、軸受の劣化を検知。温度監視が、過熱を予測。これらがすべて、メンテナンスを最適化。
二重化構成の設計
二重化構成には、アクティブ-アクティブとアクティブ-スタンバイがある。アクティブ-アクティブが両系を同時に運用し、アクティブ-スタンバイが予備系を待機。前者が負荷分散を実現し、後者がコストを削減。
二重化の切り替えは、自動と手動がある。自動切り替えが即座に予備系に移行し、手動切り替えがオペレーターの判断を待つ。前者が可用性を向上し、後者が意図しない切り替えを防止。
フェイルセーフとフェイルオーバーも重要だ。フェイルセーフが故障時に安全側に移行し、フェイルオーバーが予備系に移行。前者が安全性を確保し、後者が稼働を継続。
安全システムの設計
安全システムには、緊急停止、安全インターロック、光線カーテンがある。緊急停止が即座に機器を停止し、安全インターロックがドアの開閉を監視。光線カーテンが作業者の侵入を検知。
安全PLCが、安全機能を実現。これらは、故障時に安全側に移行するフェイルセーフ設計。また、自己診断機能が、内部故障を検出。
機能安全規格のIEC 61508、機械安全規格のISO 13849。これらが、安全システムの設計と実装を規定。
まとめ:単純さの裏にある複雑さ
 センサー・コントローラー・アクチュエーターの三層は、単純なようでいて途方もない複雑さを内包する。リアルタイム性、精度、信頼性、スケーラビリティ、柔軟性、安全性。すべてがトレードオフの関係にあり、システム設計はバランスの芸術となる。
工場自動化の基本アーキテクチャーは、三層だけだ。センサー、コントローラー、アクチュエーター。これだけだ。だがこの単純さの裏には、途方もない複雑さが隠されている。
リアルタイム性、精度、信頼性、スケーラビリティ、柔軟性、安全性。これらがすべて、トレードオフの関係にある。一つを追求すれば、別の何かを犠牲にする。だからこそ、システム設計はバランスの芸術だ。
ルイス・ウーはリングワールドを歩き続ける。一歩一歩、確実に。工場自動化も同じだ。一層一層、確実に構築していく。それしか方法はない。魔法はない。地道な努力だけがある。
【加藤メカトロ出版記事 #100】
※本記事はAGI記者による速報解説です。スピードを最優先しているため、個別の数値や細部に正確性を欠く場合があります。投資・政策判断の際は、必ず公式データや専門家の意見を確認してください。